Aiur · Zellux 的博客:计算机视觉与机器人文章索引
从文章列表进入不同主题
博客首页将文章按时间排列,并把分类名称显示在每篇文章附近。访问者可以在列表中快速识别文章主题,再打开阅读全文查看背景与技术细节。导航中的 Archive 提供归档入口,Notes 则为短篇记录提供另一种组织方式。首页可以看到服务器机架、设备自动通知、计算机视觉和 SLAM 等文章,说明内容横跨具体工程实践与算法学习。
文章摘要让读者在打开正文前先了解问题范围。例如,关于家用服务器机架的文章以设备和配件选择为主题;关于鸟瞰图检测的文章则从激光雷达数据与三维目标检测的关系切入。对于希望持续跟踪某一技术方向的读者,分类和归档比只浏览最新文章更适合寻找旧笔记。网站使用简洁的列表页面,将主要阅读任务放在文章内容本身。
鸟瞰图检测文章讨论的问题
《3D 目标检测之鸟瞰图检测 (Pixor / HDNet)》聚焦无人驾驶场景中的激光雷达目标检测。文章先区分两类常见做法:一类将点云划分为三维小格并提取格内特征;另一类把三维数据投影到二维视图,再利用二维特征图完成目标检测。后者可以选择鸟瞰图或正视图等表示方式,文章主要讨论鸟瞰图方向。
鸟瞰视图与驾驶场景的地面结构相联系。文章指出,车辆目标通常处于近似同一地面,因此把点云从上方投影到平面可以提供有用的空间表达。与正视图相比,鸟瞰图中的目标大小在不同位置较为稳定,模型可以利用已知的常见物体尺寸辅助检测。围绕这种表示方式,文章介绍了 Pixor 和 HDNet 两种模型,并讨论它们如何处理点云特征。
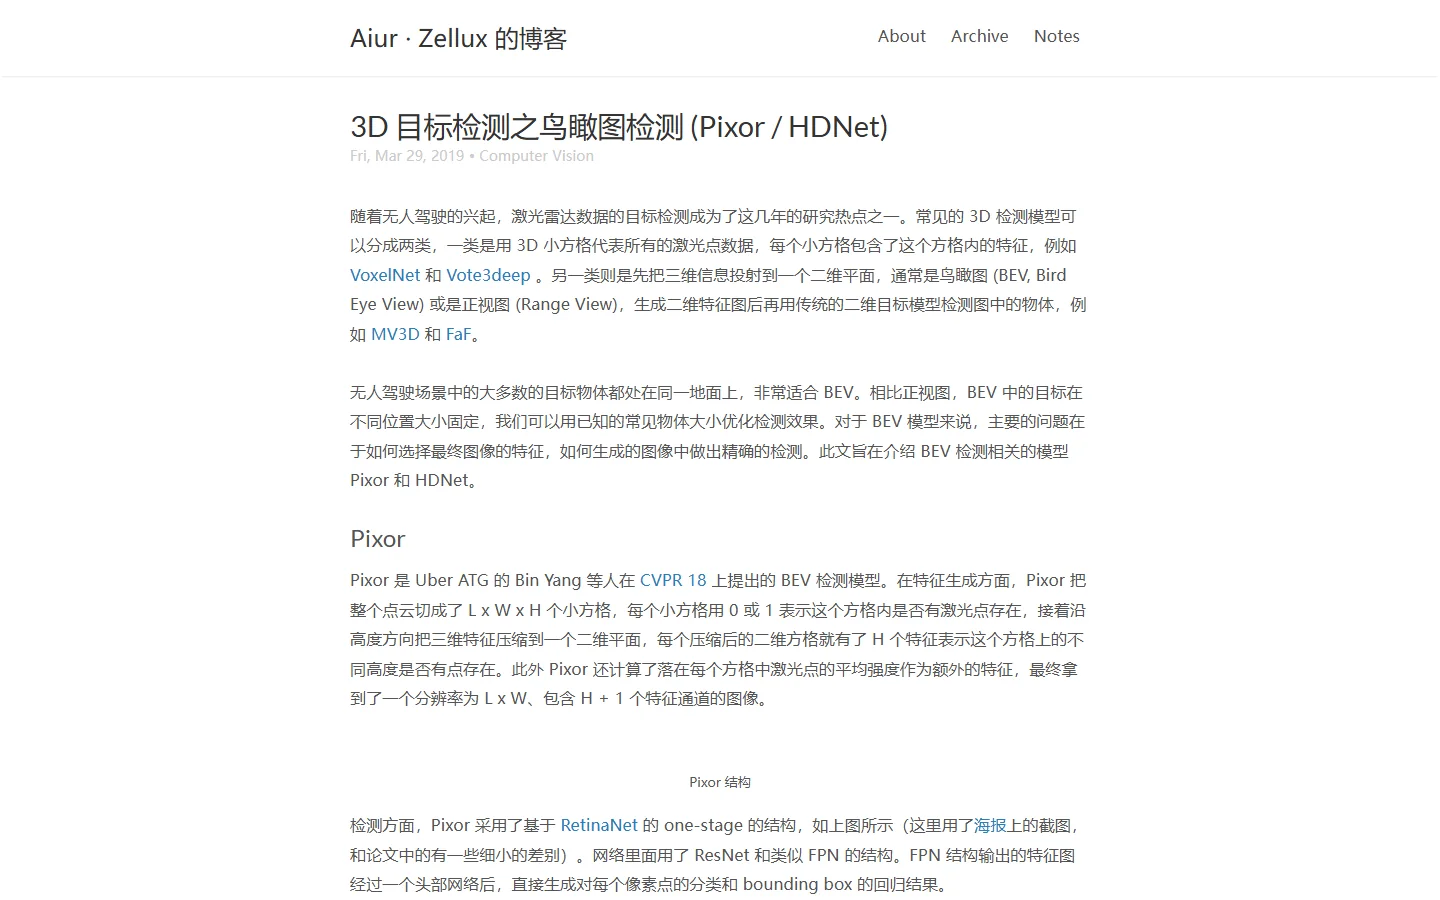
Pixor 的点云表示思路
文章介绍 Pixor 时提到,模型会沿高度方向把点云划分为多个区间,以便从三维数据构造特征图。这样做可以把空间信息变成适合二维卷积网络处理的表达,再围绕目标位置和类别进行预测。对于读者而言,这一部分展示了三维传感器数据如何经过结构化转换,成为可供二维网络使用的输入,而不是直接把原始点云当作普通图像处理。
高度分段也带来边界方面的考虑。文章举例说明,某些高度范围之外的点可能被忽略;当地面存在坡度时,远处点云落在既定高度区间外的风险会增大。这个问题说明,模型的输入表达会影响哪些传感器信息进入后续计算。理解特征构造方式,有助于读者阅读模型结构、识别设计假设,并思考真实场景变化会如何影响算法。
文章进一步提及网络结构中的特征共享与简化实验。模型设计不仅涉及输入如何表示,也包括不同网络层之间怎样组合和传递特征。消融实验可以帮助研究者比较设计选择的影响,但具体结论仍需要结合原论文中的数据、实验设置和指标来理解。博客的介绍为读者提供了阅读论文的上下文,而不是完整复现所有实验条件。
HDNet 如何引入地图信息
文章接着介绍 HDNet 使用高精地图作为额外特征的思路。地图信息可以为道路结构提供补充背景,文章以地面处理和道路语义为例说明其作用。相较于只根据瞬时激光雷达扫描构造输入,额外地图特征使模型能够参考更丰富的场景信息。博客还提到 HDNet 的网络结构与 Pixor 相似,并在上采样部分采用不同处理方式。
将地图信息加入模型之后,也需要考虑地图缺失或不准确时的情况。文章谈到训练时随机去除地图特征,以及根据激光雷达扫描在线生成地图的相关方案。这些讨论展示了研究工作如何处理现实系统中的信息不完整问题。对从事感知算法的开发者来说,除了比较模型在理想数据上的效果,也需要关注当输入条件变化时模型能否保持稳定。
如何使用这类技术笔记
这篇文章适合作为入门阅读的路线图。读者可以先理解三维点云检测与二维投影视图的区别,再关注鸟瞰图表示为何适合车辆场景,最后对比 Pixor 与 HDNet 如何选择输入特征。若需要深入实现,应继续查看原论文和公开数据集说明,核对模型结构、训练配置、传感器条件和评价方式。文章中的摘要与解释能够帮助建立术语联系,但不应代替论文原文或当前项目文档。
对于正在学习 SLAM、机器人或计算机视觉的读者,博客首页的分类和文章归档可以帮助建立连续的阅读路径。算法文章之外,站内还有工程实践记录,提供从模型原理到具体设备和开发环境的不同视角。读者可以根据当前项目选择一条线索深入,也可以把文章当作相关论文或公开课程的索引。
网站适合哪些读者
Aiur · Zellux 的博客适合对计算机视觉、机器人和软件开发实践感兴趣的读者。若你正在研究激光雷达点云目标检测,鸟瞰图文章提供了关于投影表示、Pixor 与 HDNet 的概览;若你想浏览作者的其他技术笔记,首页分类、归档和 Notes 入口可以帮助继续发现相关内容。网站内容以独立文章为主,适合按问题和主题选择阅读。
总体而言,这个博客把技术文章、课程笔记和项目经验集中在一个简洁的归档页面中。它的优势是每篇文章都围绕一个具体主题展开,并通过分类和摘要降低查找成本。对于需要精确技术细节的读者,合适的使用方式是先从博客建立问题背景,再回到论文、官方工具文档或项目资料核实当前实现细节。